水泵霍尔传感器容易损坏?其利天下无感 FOC 替代经验
很多无刷水泵驱动方案还在用霍尔传感器测转子位置。霍尔方案成熟、控制简单,但它在水泵这种应用里有一个绕不开的痛点:容易坏。返修回来的板子,拆开一看十有八九是霍尔出了问题。这篇聊聊为什么霍尔在水泵里这么脆弱,以及无感 FOC 是怎么把它替掉的。
霍尔传感器为什么容易坏
第一是水汽侵蚀。霍尔元件和引线都在电机内部,水泵长期工作在潮湿环境,密封稍不到位,水汽就会顺着引线渗进去,引脚腐蚀、参数漂移,最后干脆失效。
第二是振动冲击。水泵启停频繁,尤其带负载启动时冲击很大,霍尔在振动中容易虚焊、移位,位置信号就不准了。
第三是温度漂移。霍尔元件的磁场敏感度随温度变化,低温环境下换相时机漂移,轻则噪音变大,重则失步堵转。
这三个因素叠加,霍尔成了无刷水泵里更换频率最高的部件之一。
无感 FOC 怎么替掉霍尔
无感 FOC 的思路是:不装位置传感器,用反电动势估算转子位置。电机转动时绕组会产生反电动势,通过采样和算法实时估算转子角度,替代霍尔的位置信息。
启动阶段比较特殊,电机静止时没有反电动势,需要开环强拖把转子拖到一定转速,再平滑切入闭环。这套流程对芯片的采样精度和算力要求不低,但对整机厂来说,省掉霍尔,BOM 成本更低,可靠性更高,返修率也下来了。
硬件底子要跟上:KY32DS024
无感 FOC 对MCU的硬件要求很具体。拿我们其利天下的KY32DS024来说,它支持使能内嵌反电动势(BEMF)电阻,反电动势采样不需要额外搭外围分压网络;双PGA配合12bit ADC、最高1Msps采样率,单电阻采样做相电流重构也够用;双ACMP可以做硬件过流保护,一旦电流异常立即刹车,不依赖软件响应。
EPWM 16 位、3通道6路互补输出,带死区和刹车功能,驱动三相桥臂很顺手。再加上48MHz的M0内核,FOC算法、启动强拖、闭环切换这些都在一颗芯片里跑完。
对整机厂来说,把霍尔方案切到无感 FOC,本质上是把可靠性问题从硬件换相转移到算法和芯片能力上。芯片的采样外设、比较器和PWM越完整,迁移就越顺。
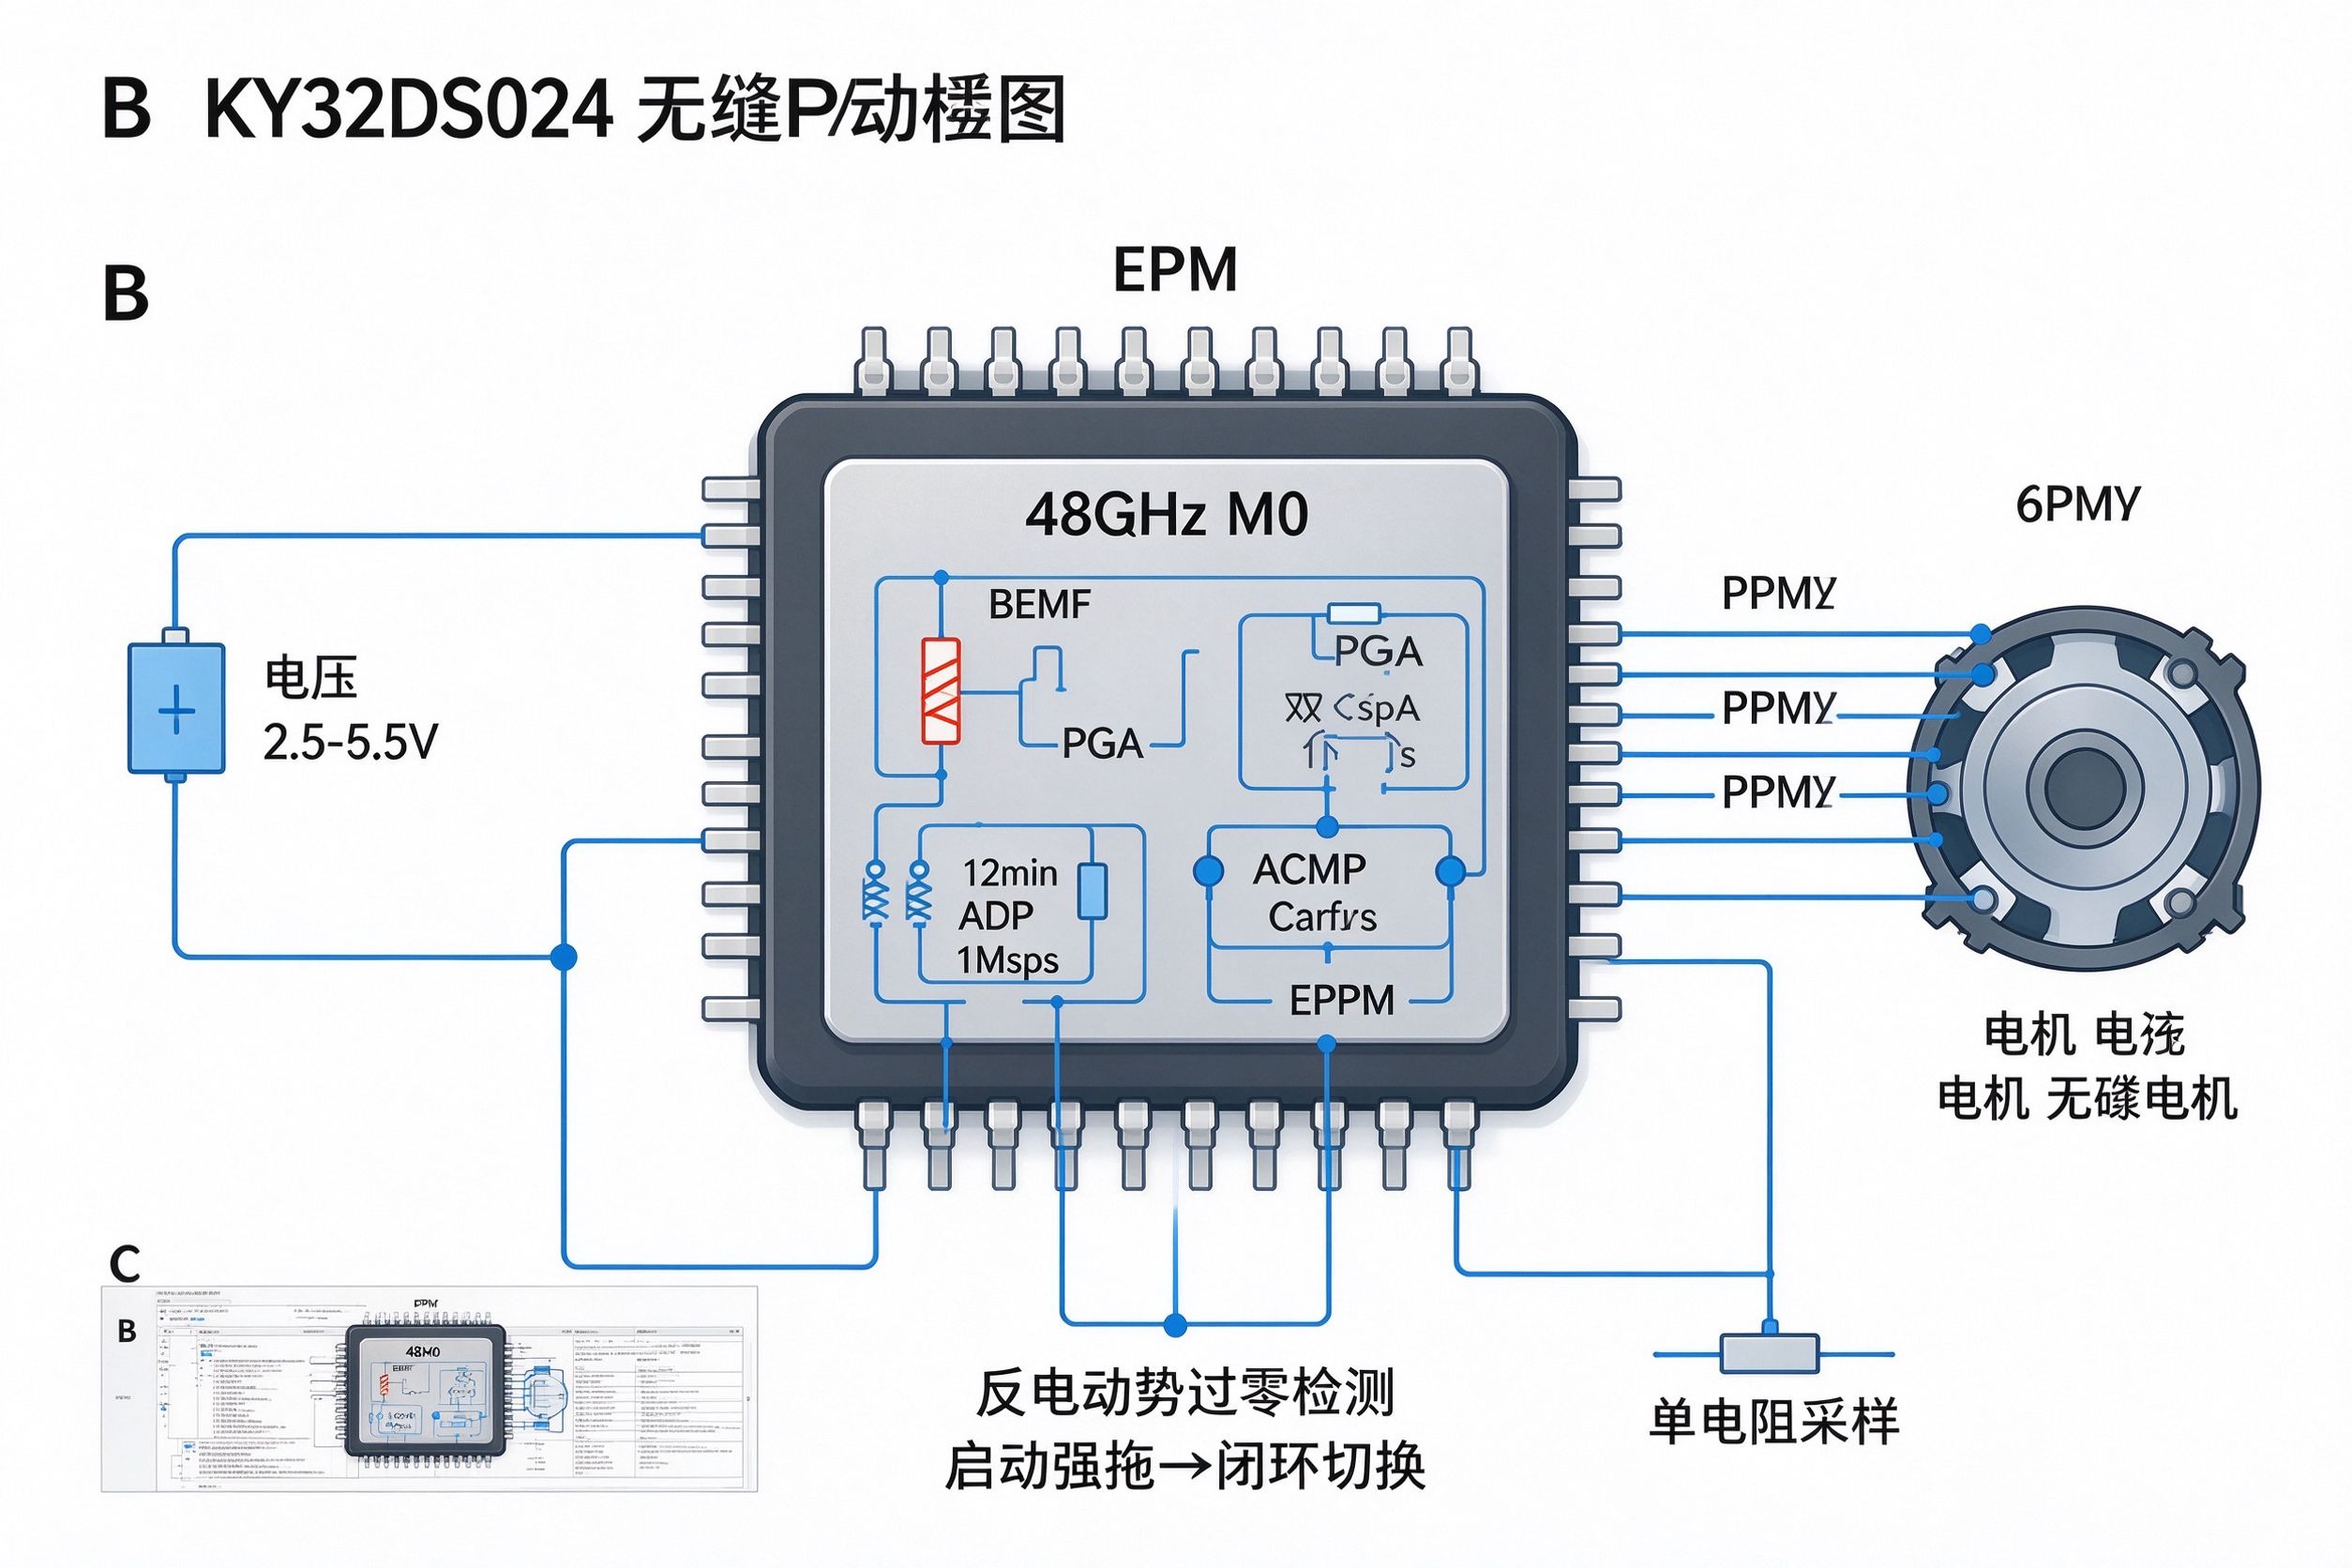
图6 KY32DS024 无感FOC驱动方案框图
迁移时的注意点
从有感切无感,不是删掉三颗霍尔那么简单。几个地方要重新调:启动参数要按实际负载重新标定,强拖时间和电流给多大,不同水泵差别很大;低速性能要实测,无感在极低速下的位置估算精度不如霍尔,得确认应用的最低转速在可控范围;保护逻辑要重梳理,原来霍尔断线检测要去掉,换成失步检测和堵转保护;产线测试也要更新,不用再贴霍尔、少一道工序,但启动和失步相关的测试项要补上。
这些点理顺了,无感 FOC 在无刷水泵驱动芯片选型里就是明显加分项。
霍尔换无感,省的是 BOM 和返修,考验的是方案成熟度。如果你正在评估无刷水泵驱动芯片,想了解无感FOC迁移的细节,欢迎交流。
本文为技术选型经验分享,具体参数与整机表现请以实际规格书和整机实测为准。
2026-10-02 06:21:25
目录 返回
首页